


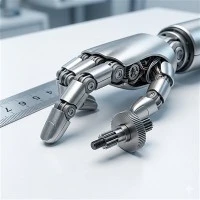


Eix d'engranatge de dit robot DIN6|Micro engranatge endurit M0.5 per a mans humanoides
Eix d'engranatge de dit robot DIN6 personalitzat amb M0.5, 18 dents, duresa superficial nitrurada HV750–920 i control de fabricació de grau aeroespacial per a actuadors manuals de robot humanoide.
Visió general del producte
AixòEix d'engranatge de dit robot DIN6està dissenyat per a mecanismes de mà de robot humanoide compacte on la mida petita, la transferència de parell estable i la fiabilitat de cicle llarg són fonamentals. En mans de robots destres, els engranatges estan exposats a agafades repetides, canvis de direcció i condicions de càrrega lateral. Els micro-engranatges normals poden patir desgast de les dents, creixement de joc o fallada per fatiga.
Aquest eix d'engranatge es fabrica a partir d'un dibuix de precisió ambMòdul M0.5, 18 dents, angle de pressió de 20 graus i grau de precisió de 6 hores segons GB2363-90. La superfície de la dent nitrurada millora la resistència al desgast, mentre que el nucli temperat admet l'estabilitat dimensional i la resistència a la fatiga.
Especificacions clau
| Item | Especificació |
|---|---|
| Tipus d'engranatge | Eix d'engranatge recte micro |
| Mòdul | M0.5 |
| Número de dents | 18 |
| Angle de pressió | 20 graus |
| Angle de l'hèlix | 0 graus |
| Alçada de la dent completa | 1.125 mm |
| Grau de precisió | 6 h, GB2363-90 |
| Duresa superficial | HV750–920 |
| Profunditat de nitruració | 0,05–0,12 mm |
| Duresa del nucli | HRC28–32 |
| Fil | M4 × 0.5-6g |
| Mode de producció | Fabricació personalitzada per dibuix |
Punts de venda
- Precisió de nivell DIN6 per a la transmissió manual de robots humanoides
- Duresa superficial nitrurada HV750–920 per millorar la resistència al desgast
- Disseny de mòduls petits M0.5 per a sistemes d'accionament de dit compactes
- Adequat per a la presa d'alt cicle i el micro moviment repetit
- Antecedents de fabricació d'origen aeroespacial per a clients centrats en la fiabilitat
- Suport al laboratori CNAS per a la verificació de material i qualitat
- Sistema de qualitat AS9100 adequat per a cadenes de subministrament de robòtica de gamma alta
Preguntes freqüents
P1: Per què és important la precisió DIN6 per als engranatges dels dits del robot?
La precisió DIN6 ajuda a millorar la consistència de la malla dental, reduir la fluctuació del moviment i donar suport al moviment dels dits més repetible.
P2: Aquest engranatge és adequat per al funcionament manual del robot de cicle alt?
Sí. La superfície nitrurada i el nucli temperat són adequats per a aplicacions que requereixen moviments repetits i una millor resistència al desgast.
P3: aquest eix d'engranatge pot reduir el joc?
La precisió de l'engranatge, la consistència de les dents i el disseny de l'engranatge d'acoblament poden ajudar a controlar la reacció. El joc final depèn del conjunt complet de l'actuador.
P4: Podeu fabricar aquest engranatge a partir dels dibuixos dels clients?
Sí. MH admet la fabricació de micro-engranatges personalitzats basats en dibuixos 2D, models 3D o mostres.
P5: Quina informació es necessita per a la cotització?
Si us plau, proporcioneu dibuix, material, requisit de tractament tèrmic, grau DIN, quantitat, dades d'engranatge d'acoblament i antecedents de l'aplicació.


Etiquetes populars: M0.5 DIN6 Robot Finger Gear Shaft, Xina m0.5 DIN6 Robot Finger Gear Shaft fabricants, proveïdors, fàbrica


